
中共山东省委宣传部 All rights reserved
鲁ICP备19024540号 鲁公网安备 37010202000111号
技术支持:山东省互联网传媒集团
爬泰山时,不少游客遇到过四足机器狗往泰山上运送物资或者往山下背垃圾,也有人租赁过外骨骼机器人助力登顶,但肯定没见过一群机器人在泰山上比赛,比谁更快、谁更能负重、谁爬得更稳。
11月2日,这一名场面在泰山上演——全球首个山岳实景具身智能机器人竞技赛在山东泰安举行。赛事设置竞速赛和专项赛两大类别,包含人形机器人竞速、足式机器人竞速、足式机器人负重、外骨骼机器人助力4个正式赛项及全域机动探路挑战赛。各型号机器人在自主行进、复杂地形适应、负重攀登等方面开展了一次激烈竞技。
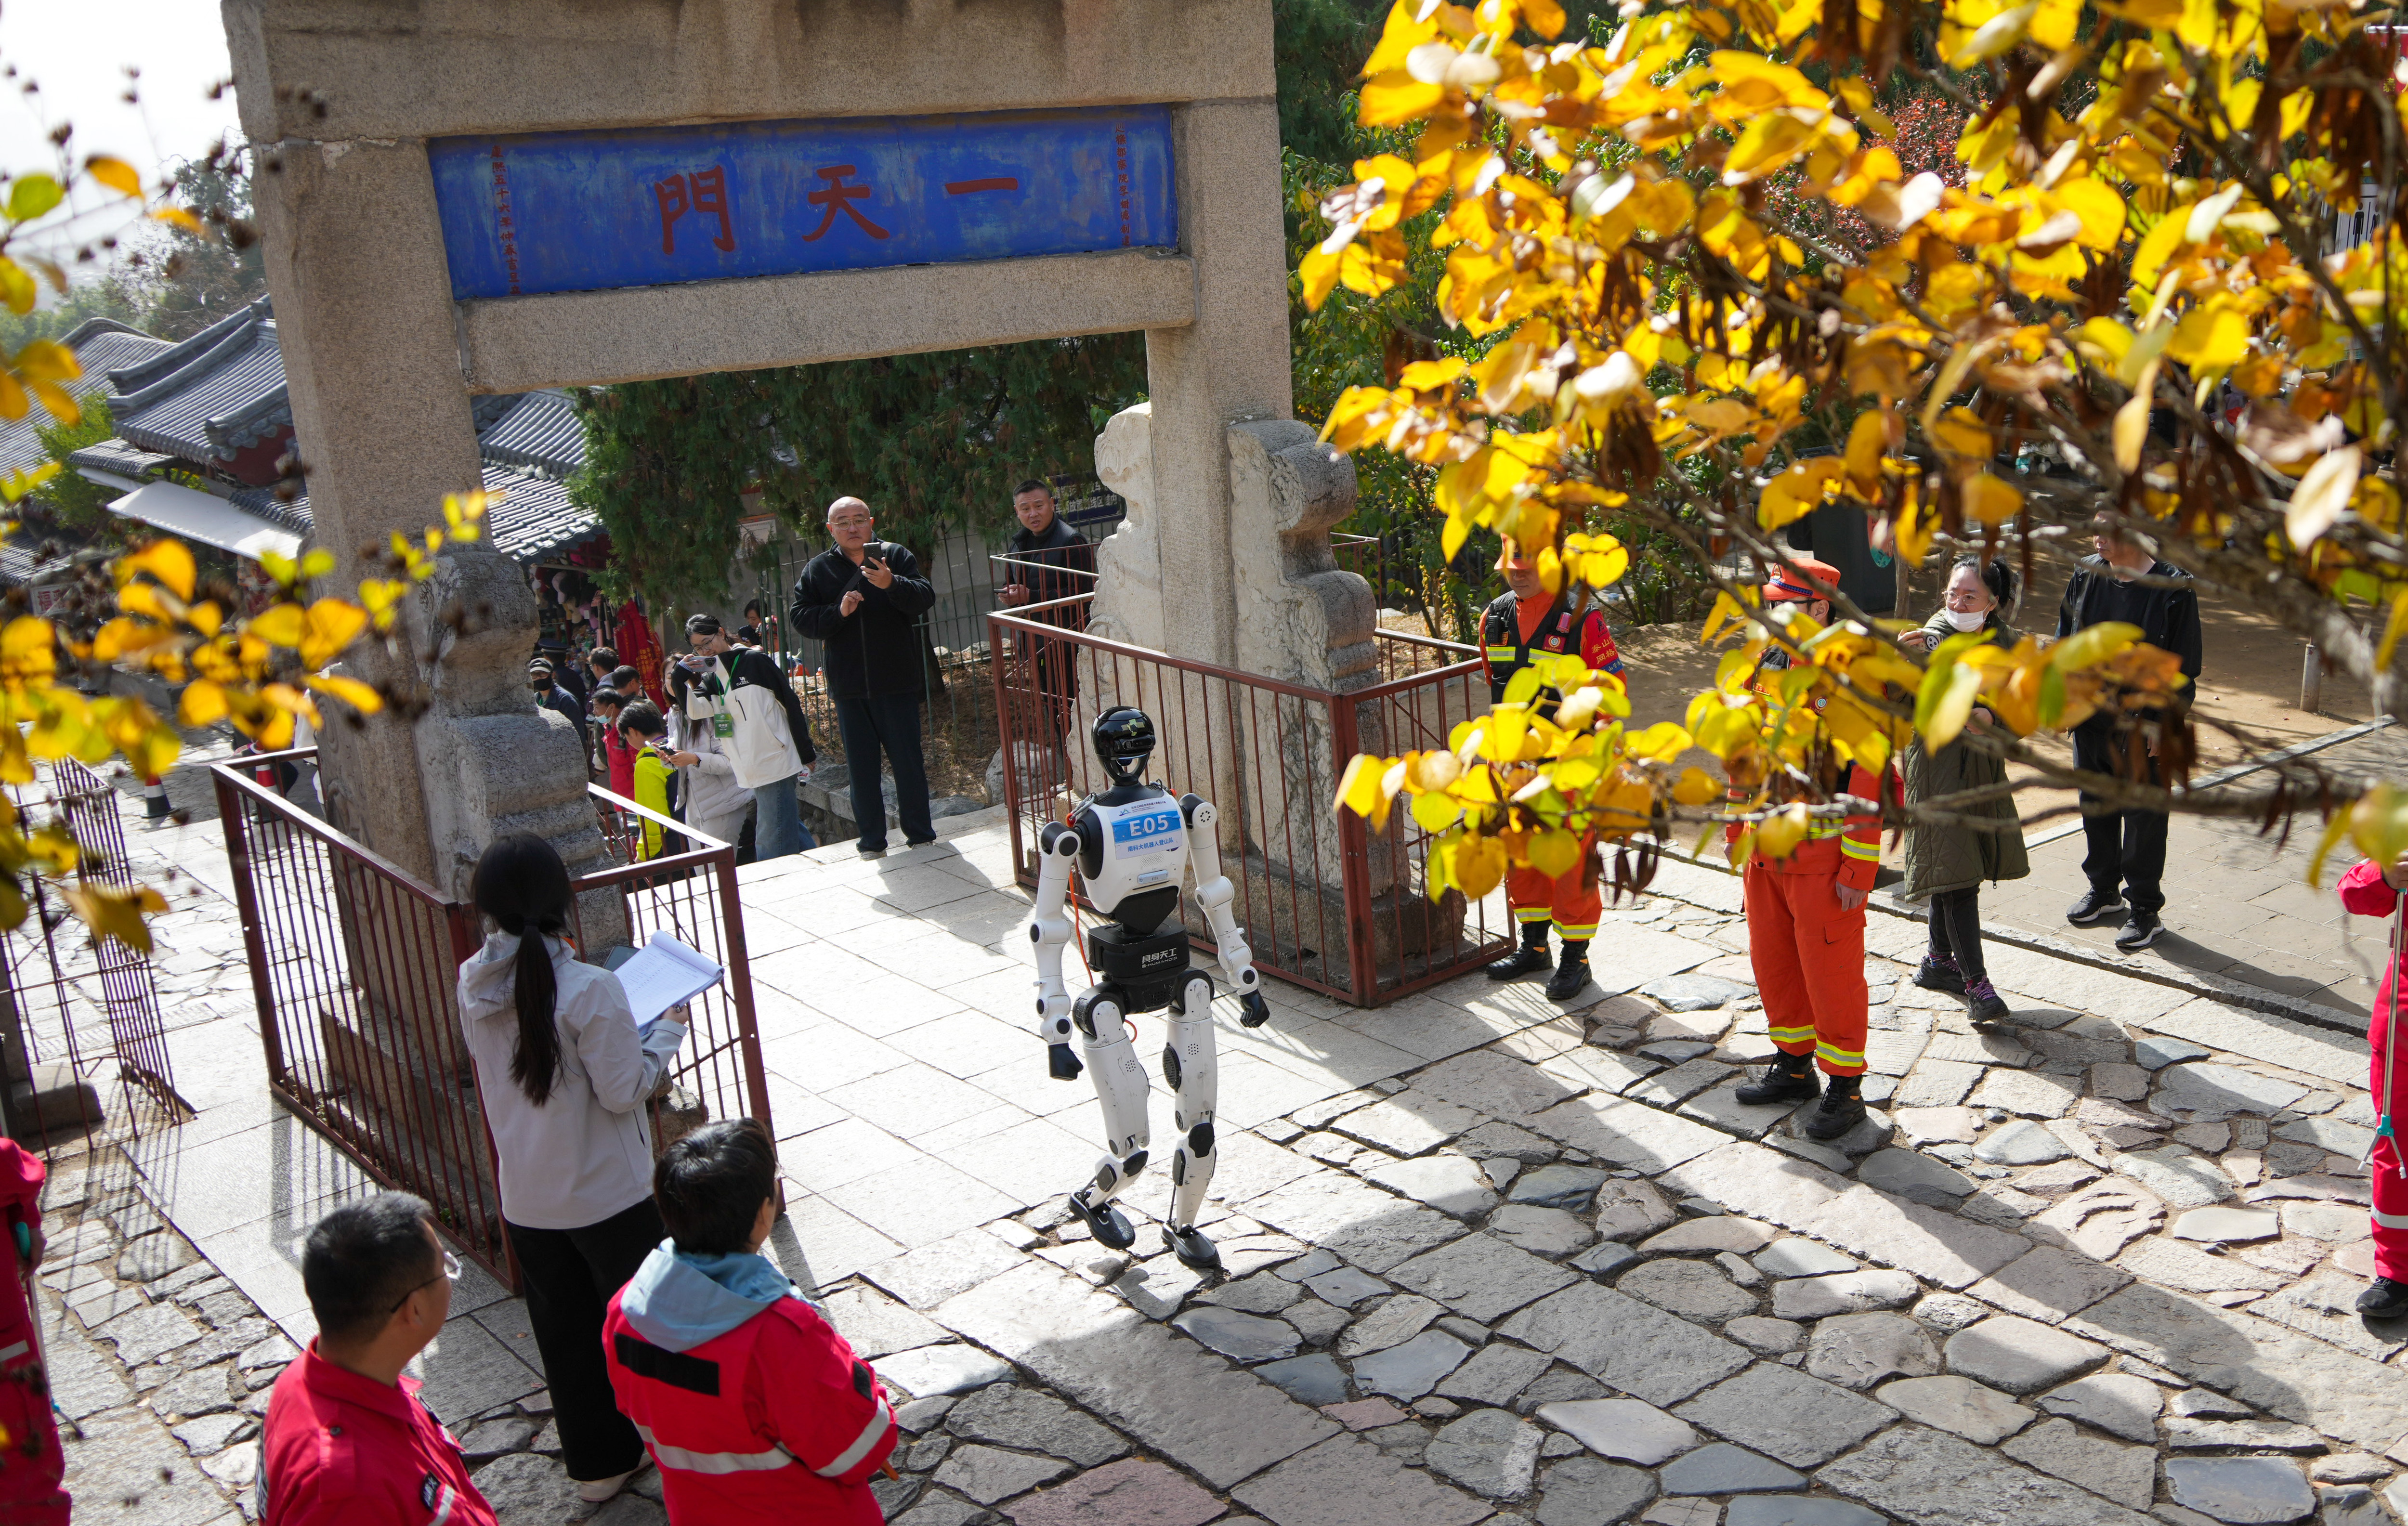
首届世界机器人登泰山大赛在山东泰安举行,图为比赛现场。 图源:新华社
比什么,怎么比
会当凌绝顶,一览众山小。几乎每个爬泰山的人都得拿出相当的体力和耐力方能登顶,一览“五岳之首”的奇观。
机器人爬泰山,挑战并不比人类小。相较于实验室或者城市中的平整赛道,泰山的千年古道台阶有高有低、有宽有窄,还有鹅卵石路,对机器人的平衡感知、地形识别、续航动力、自适应能力都是非常严苛的考验,这也是本次大赛区别于传统机器人赛事的最大亮点。
以足式机器人竞速赛为例,起点设在泰山红门广场,终点位于中天门,行程约3.9公里、台阶3100余级,其路面凹凸不平,高差近600米。足式机器人负重赛赛段从红门广场到壶天阁,行程约3.3公里、2100余级台阶。比赛模拟泰山挑山工的作业场景,机器人须配重两个西瓜(各10斤)、两盘鸡蛋(各3斤)共计26斤登泰山,考验其在负重状态下的物资转运能力。
比赛形式定了,机器人选手如何一决高下?
赛事采取点位赛制,一名裁判负责50米至60米的距离,拐弯处安排两名裁判进行记录,确保视线覆盖。赛事还设置罚分机制:机器人攀登台阶时禁止人员上手帮扶、人工搬运,违规将予以处罚;机器人冲出赛道,存在妨碍游客通行安全的风险同样要扣分。不同违规情形对应50秒、100秒不等的加时。
也就是说,最先冲线的机器人不一定能拿到最好的名次,途中违规加时有可能改变最终排名。
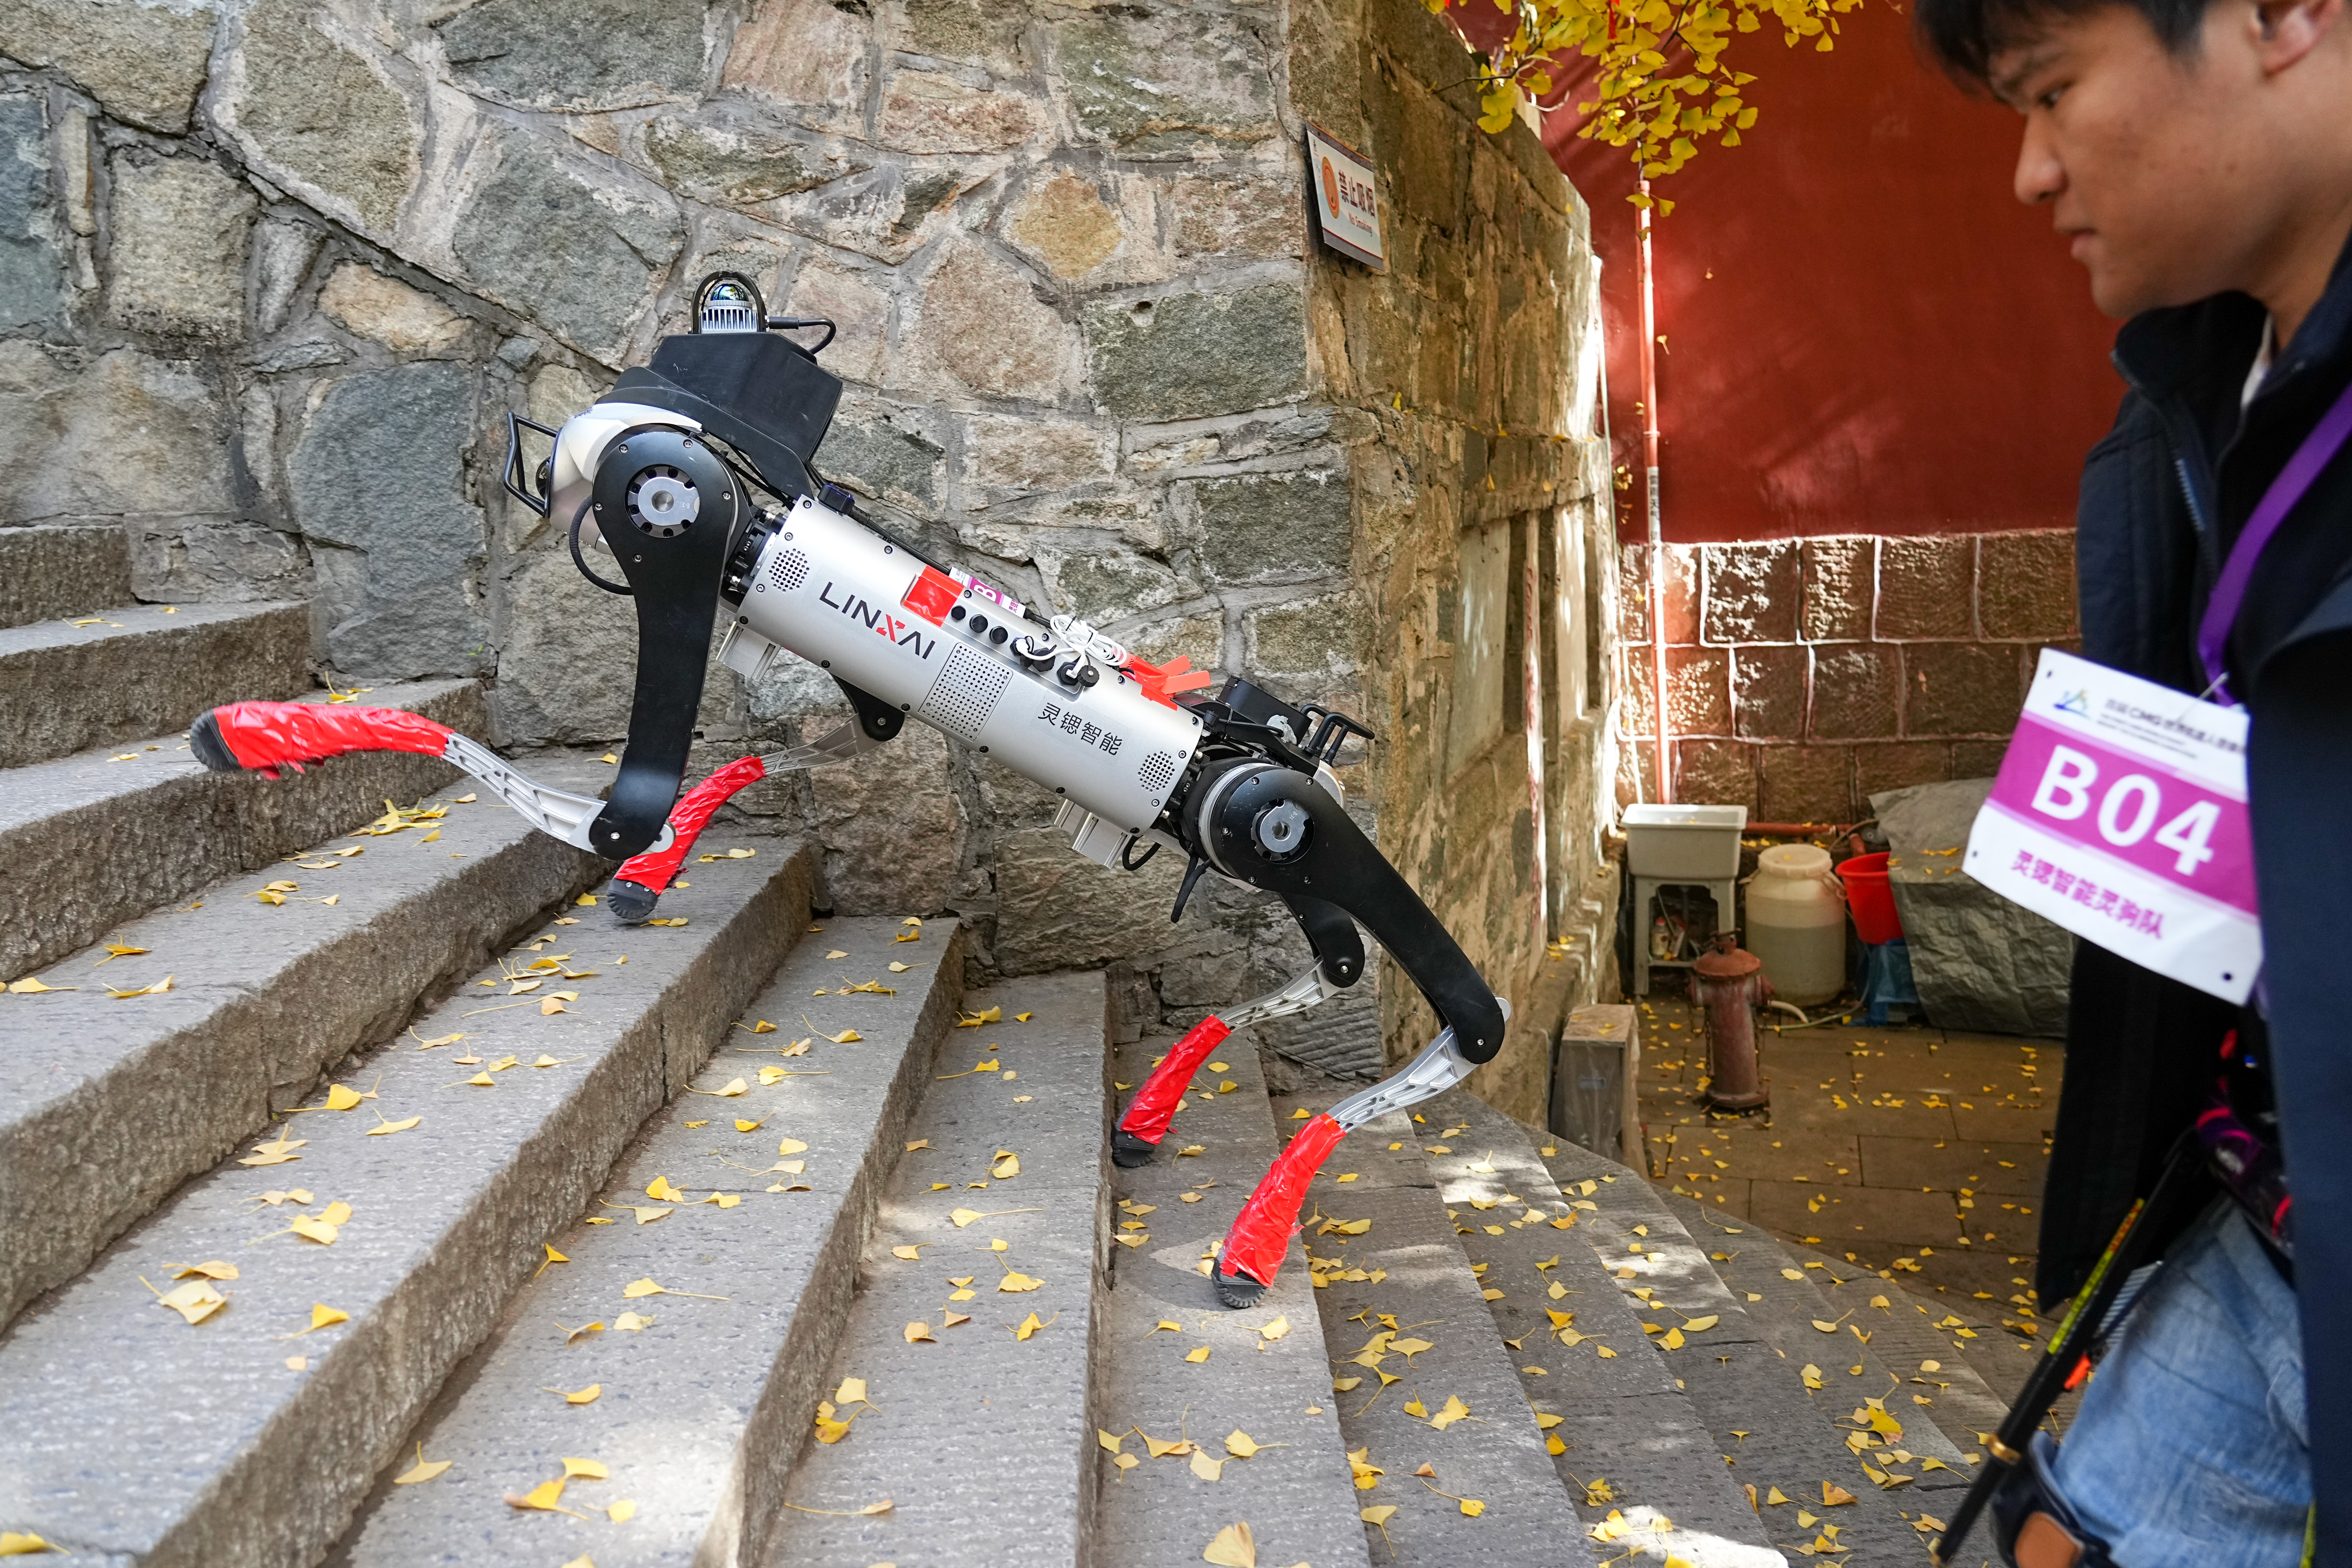
难度不小
对机器人而言,最大的挑战是适应泰山的路。台阶高低、宽窄不同,对机器人的感知决策、环境适应、操作执行等能力是不小的考验。为了解决探路、认路问题,不管是四足还是双足机器人,在爬山前都需要在“脑袋”里先建图。
以机器狗为例,一位导航工程师介绍,机器狗头上有一个激光雷达,走路靠的是激光雷达扫出来的地形。它把台阶、岩石、路边的障碍和树木变成一张三维点云图,再决定脚往哪儿落。人看台阶先看陡不陡,机器狗看台阶先算落脚点。
四条腿的机器狗下盘稳、步态灵活,两条腿的人形机器人更高、重心更难把控。为了这次大赛,研发人员做了很多改进,如增加采集数据的摄像头、增加传感器等。
常规情况下,人形机器人的“眼睛”在头部,但在登山赛道,看得远会导致脚前形成盲区。因此,一些人形机器人的“眼睛”被移到了胸前,视线放低,看地面更清楚。
此外,双足机器人还要训练落地时的“脚感”,足部触地时通过关节感知受力,结合自身运动姿态实时调整步距、保持平衡,整套动作连贯响应,形成类似人的本能反应。所以,看似踉踉跄跄的每一步,背后都是对运动控制、动态平衡、环境感知等核心技术的实战检验。
据悉,此次比赛前,机器人选手在泰山进行过一次排位赛。没想到赛事当天遇上降雨,湿滑的石阶提升了完赛难度,也为机器人的雨天作业提供了难得的历练机会,增强其在防水、防滑等方面的能力。
最终,经过激烈角逐,智身凌岳队以27分26秒的成绩获得人形机器人竞速赛冠军,并以55分34秒的成绩获得人形机器人竞速赛挑战赛段“勇闯巅峰奖”。足式机器人竞速赛上,宇树科技旗下北京灵翌科技队携宇树A2机器狗以43分41秒的成绩夺得冠军。足式机器人负重赛方面,灵锶智能灵狮队用时1小时51分29秒获得冠军。
这个成绩可以跟人爬泰山的用时对照:泰山红门广场至中天门,3100余级台阶、600米高差。同一条线路人类正常徒步要两三个小时,而北京灵翌科技队的机器狗站上中天门时,计时停在43分41秒。
不少围观赛事的网友感慨“那是真的快”“不是爬,是噌噌跑,速度快的时候可以双脚离地”……
“意外”背后是契机
当然,路上总得有点“意外”,比赛才更有看头。赛道之上,并非所有机器人都能直冲山顶。有的机器人刚踏上台阶就重心偏移,步态踉跄;有的距离终点仅一步之遥,却倒在最后一节台阶上动弹不得;还有的机器人瘫倒在商铺门口,用担架抬离赛场……
在业内人士看来,这些比赛中的“糗事”恰恰是本次大赛重要价值所在。“摔倒是正常现象,测试本身就是为了发现并解决问题。”一位从业者坦言。让机器人爬泰山,正是为了让技术跳出标准化场景的舒适区,在真实变量中暴露问题、采集数据,为机器人未来投入山地救援等复杂户外作业场景积累经验。
这也同时解答了很多人的一个疑惑——为什么要让机器人跳舞、跑马拉松和爬山。当自然灾害、意外等发生时,跑得更稳更快的机器人能够作为救援力量的一部分,协助专业人员开展工作。
中国的机器人研发者一直在不停求索。比如,有的人形机器人设计之初脚掌偏大,面临狭窄的泰山石阶时暗藏踩空、失稳的风险。科研团队几经改进,最终给机器人找到了适配泰山凹凸路面的鞋底,优化了落脚结构。而此次获得冠军的宇树A2机器狗全程采用全自主模式,实时感知、实时决策,能在不规则石阶上稳定、快速行进。
从实验室仿真推演,到泰山石阶上的实地比拼,一次次抬脚、跌倒、反复调试,机器人完成了珍贵的山地实测,积累了大量一手数据,为后续优化山路攀爬、负重等功能打下了基础,所有的努力都是为了一个目标——推动中国机器人事业行稳致远。(记者 李雪)
初审编辑:陶云江 窦永浩
责任编辑:李润杰
中共山东省委宣传部 All rights reserved
鲁ICP备19024540号 鲁公网安备 37010202000111号
技术支持:山东省互联网传媒集团

手机APP

官方微信